机器人视觉理想动力 工业机器人视觉应用技术与销售新机遇
引言
随着智能制造和工业4.0的深入推进,工业机器人正从单纯的执行机构向具备感知、决策能力的智能体演进。在这一进程中,机器人视觉被誉为工业机器人的“理想动力”,它不仅赋予机器人识别、定位、检测的能力,更从根本上拓展了工业机器人的应用边界。与此视觉技术的成熟也为工业机器人销售带来了全新的增长点与商业模式。
一、机器人视觉:工业机器人的“理想动力”
传统工业机器人依赖示教编程和固定工装,只能完成重复性、确定性的任务。引入视觉系统后,机器人具备了“看”的能力,能够实现动态定位、缺陷检测、无序抓取、尺寸测量等功能。视觉反馈构成了机器人闭环控制的核心动力,使机器人从“盲操作”迈向“自适应操作”。
从技术层面看,机器人视觉的理想动力体现在三个方面:
- 感知动力:2D/3D视觉传感器实时获取工件位置、姿态与表面信息,为机器人提供环境感知基础。
- 决策动力:视觉算法完成图像分割、特征匹配与位姿估计,将视觉数据转化为机器人可执行的运动指令。
- 协同动力:视觉系统与力控、编码器等传感融合,实现高精度装配、打磨、分拣等复杂作业。
二、工业机器人视觉应用技术解析
1. 2D视觉引导定位
2D视觉通过相机采集平面图像,结合模板匹配、边缘提取等算法,引导机器人完成上下料、贴装、分拣等任务。该技术成熟、成本较低,是当前产线自动化升级的主流方案。
2. 3D视觉无序抓取
3D视觉通过结构光、双目或ToF相机获取点云数据,重建工件三维位姿。配合碰撞检测与路径规划,机器人可从料框中随机抓取散乱工件,广泛应用于机加工上下料、物流分拣等场景。
3. 视觉检测与质量管控
基于深度学习的缺陷检测、字符识别(OCR)和尺寸测量技术,可在机器人作业过程中同步完成质量判定,实现“边作业边检测”,提升产线良率与数据追溯能力。
4. 视觉伺服与高精度装配
视觉伺服将图像反馈直接引入机器人控制回路,实现亚像素级定位与动态跟踪,适用于精密装配、线缆插装、芯片贴装等高精度场景。
5. 手眼标定与系统集成
眼在手(Eye-in-Hand)与眼在外(Eye-to-Hand)两种标定方案决定了视觉系统的部署形态。高精度标定算法与机器人通信接口(如EtherCAT、GigE Vision)的标准化,是视觉应用落地的关键工程环节。
三、视觉技术驱动下的工业机器人销售新机遇
1. 从“卖本体”到“卖方案”
视觉技术的融入使工业机器人销售从单一硬件销售转向“机器人+视觉+算法+服务”的整体解决方案销售。客户购买的不再是一台设备,而是一套可快速部署、柔性换产的智能工作站,客单价与客户粘性同步提升。
2. 开拓中小批量柔性制造市场
传统工业机器人因编程复杂、换产成本高,难以覆盖多品种小批量场景。视觉引导的机器人降低了编程门槛,通过“拖拽示教+视觉自动识别”即可完成新任务部署,使机器人销售得以渗透至3C电子、食品包装、医疗耗材等长尾市场。
3. 视觉模组成为销售增值点
机器人厂商与视觉厂商的合作日益紧密,视觉模组可作为选配项随机器人本体一并销售,形成“本体+视觉套件”的组合销售模式。视觉软件的订阅制授权与算法升级服务,为销售带来持续性的软件收入。
4. 行业垂直方案推动渠道下沉
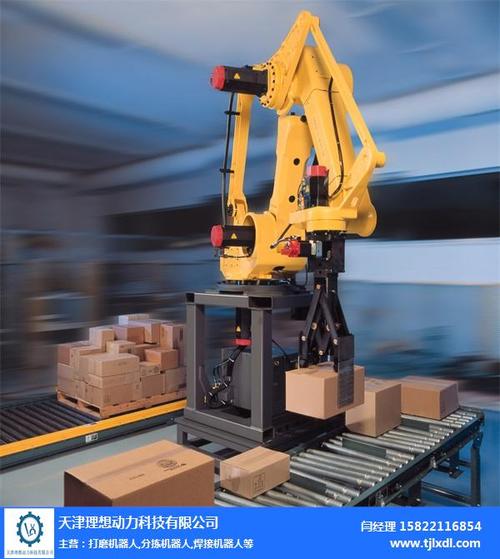
针对焊接、码垛、分拣、检测等典型场景,厂商可推出预集成视觉的标准化工作站,通过系统集成商与代理商渠道快速复制销售。视觉方案的标准化程度越高,渠道下沉与规模销售的可能性越大。
5. 服务化销售与数据增值
视觉系统采集的作业数据可用于产线效率分析、预测性维护与质量追溯。销售方可基于数据服务提供远程运维、算法调优等增值服务,构建“设备销售+数据服务”的长期盈利模式。
四、挑战与应对
尽管前景广阔,工业机器人视觉应用仍面临光照适应性、标定精度、算法泛化能力以及系统集成复杂度等挑战。销售端需与技术端紧密配合,在售前阶段完成场景评估与可行性验证,在售后阶段提供视觉调试与工艺优化支持,才能将技术优势转化为客户价值。
##
机器人视觉作为工业机器人的“理想动力”,正在重塑工业自动化的技术格局与商业模式。对于工业机器人厂商与销售体系而言,把握视觉应用技术的演进方向,构建“硬件+视觉+算法+服务”的复合销售能力,将是赢得智能制造时代竞争的关键。视觉赋能机器人,方案赋能销售——这条路径,正成为工业机器人产业升级的必然选择。
如若转载,请注明出处:http://www.goudexy.com/product/24.html
更新时间:2026-10-28 17:24:10